Raccorder des appareils au SCADA et à plusieurs écrans HMI – protocoles, câblage, diagnostic
Raccorder machines, variateurs, automates et pupitres opérateur à un système SCADA est devenu standard dans l'industrie, et de plus en plus dans l'agriculture, les flottes de chariots élévateurs et les centrales photovoltaïques. Une intégration bien réalisée offre l'état des machines en temps réel, des archives d'alarmes et de tendances et le diagnostic à distance. Une intégration médiocre signifie coupures de communication, écrans figés et heures de recherche d'une panne qui se résume à un connecteur RS-485. Ce guide rassemble des données concrètes : protocoles, paramètres de liaison, règles de câblage, configurations multi-écrans et pannes les plus courantes vues dans notre atelier.
SCADA et pupitre HMI : quelle différence
Le SCADA (Supervisory Control And Data Acquisition) est un système de supervision qui collecte les données de nombreux automates, les archive, les visualise et permet de donner des ordres. Un pupitre HMI est un écran local sur la machine ; il affiche l'état et permet la conduite, mais ne voit généralement qu'un automate ou une ligne. Les deux fonctionnent ensemble.
| Caractéristique | Pupitre HMI | Système SCADA |
|---|---|---|
| Portée | Une machine ou une ligne | Toute l'usine, plusieurs automates et sites |
| Emplacement | Armoire, pupitre à la machine | PC, serveur, salle de contrôle, navigateur |
| Archivage | Limité (carte SD, mémoire du pupitre) | Base de données, longs historiques |
| Nombre de variables | Centaines | Milliers à centaines de milliers |
| Accès à distance | Optionnel (VNC, serveur web du pupitre) | Standard (client web, applications mobiles) |
| Usage typique | Conduite et diagnostic de la machine | Supervision, rapports, notifications |
Architecture : du capteur à l'écran
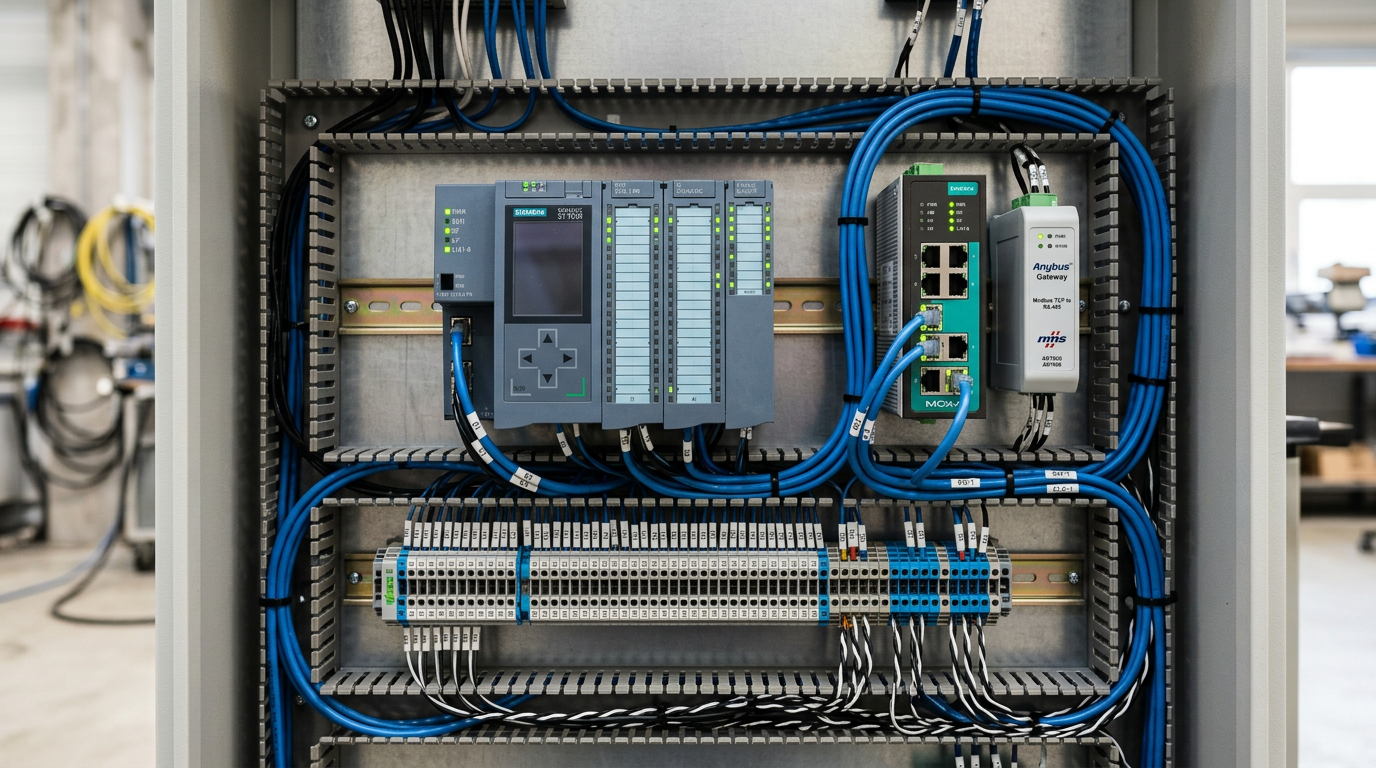
Un système type comporte quatre couches : appareils de terrain (capteurs, variateurs, compteurs d'énergie, calculateurs moteur), automates ou passerelles de protocoles, réseau (RS-485, CAN, Ethernet) et couche de supervision (serveur SCADA, pupitres, éventuellement cloud). La plupart des problèmes surviennent aux jonctions : passerelles, convertisseurs et passage du série à l'Ethernet.
Protocoles de communication utilisés avec le SCADA
| Protocole | Support / port | Vitesse | Usage typique | Remarques |
|---|---|---|---|---|
| Modbus RTU | RS-485 (2 fils), RS-232 | 1,2–115,2 kb/s | Variateurs, compteurs, régulateurs | Maître/esclave, adresses 1–247, le plus répandu |
| Modbus TCP | Ethernet, port 502 | 10/100 Mb/s | Automates, passerelles, variateurs récents | Pas de chiffrement – ne jamais exposer sur Internet |
| PROFIBUS DP | RS-485, D-sub 9 broches | 9,6 kb/s–12 Mb/s | Siemens, entraînements, E/S déportées | Terminaison et connecteurs adaptés |
| PROFINET | Ethernet industriel | 100 Mb/s – 1 Gb/s | Nouvelles installations Siemens | Temps réel, topologie ligne ou étoile |
| EtherNet/IP | Ethernet, ports 44818 / 2222 | 100 Mb/s | Rockwell / Allen-Bradley, Omron | Messages explicites et cycliques |
| CAN / CANopen | 2 fils + blindage | 10 kb/s–1 Mb/s | Entraînements, chariots, engins mobiles | Terminaison 120 Ω aux deux extrémités |
| SAE J1939 | CAN 250 / 500 kb/s | 250–500 kb/s | Moteurs de tracteurs, camions, groupes | PGN/SPN, codes défaut DM1 |
| OPC UA | Ethernet, port 4840 | Selon le réseau | Automate ↔ SCADA ↔ MES ↔ cloud | Chiffrement et authentification intégrés |
| MQTT | TCP, ports 1883 / 8883 (TLS) | Selon le réseau | IIoT, télémétrie cloud | Publication/abonnement, léger |
| S7 (ISO-on-TCP) | Ethernet, port 102 | 100 Mb/s | Automates Siemens S7 | Accès PUT/GET à autoriser dans l'automate |
RS-485 (Modbus RTU) : les paramètres que l'on oublie
La plupart des problèmes de liaison série viennent de l'installation. Le RS-485 est une paire torsadée (A/B ou D+/D−) avec masse de référence et blindage. Il se câble en ligne, jamais en étoile, avec des résistances de terminaison aux deux extrémités.
| Paramètre | Valeur recommandée | Conséquence en cas d'erreur |
|---|---|---|
| Câble | Paire torsadée blindée, env. 120 Ω | Réflexions, erreurs CRC aléatoires |
| Topologie | Ligne (daisy-chain), dérivations < 0,5 m | L'étoile rend la liaison instable |
| Terminaison | 120 Ω uniquement aux deux extrémités | Absente : bruit ; en excès : amplitude réduite |
| Polarisation | Résistances A/B (env. 560 Ω) à un seul endroit | Trames parasites sur ligne au repos |
| Longueur | Jusqu'à env. 1200 m à 100 kb/s max | Au-delà : répéteur |
| Nombre d'appareils | Jusqu'à 32 récepteurs sans répéteur | Au-delà : niveaux de signal réduits |
| Paramètres série | 9600–115200 bauds, 8N1 ou 8E1, identiques partout | Parité différente = pas de réponse |
| Blindage | Relié à la terre d'un seul côté | Boucles de masse, transceivers endommagés |
| Adresses | Uniques (1–247) | Deux appareils répondent en même temps |
Les fonctions Modbus les plus utilisées : 03 (lecture registres de maintien), 04 (lecture registres d'entrée), 06 (écriture d'un registre) et 16 (écriture de plusieurs registres). Attention à la numérotation (à partir de 0 ou de 1) : l'erreur classique de décalage d'un registre.
Exemple de table de registres d'un variateur
Vérifiez toujours les adresses réelles dans la documentation de l'appareil.
| Variable | Accès | Fonction Modbus | Format | Remarques |
|---|---|---|---|---|
| Mot de commande (marche/arrêt/reset) | Écriture | 06 / 16 | 16 bits, par bit | Marche, arrêt, acquittement défaut, sens |
| Consigne fréquence / vitesse | Écriture | 06 / 16 | 16 bits, échelle 0,01 Hz | Souvent en % de la valeur nominale |
| Mot d'état | Lecture | 03 / 04 | 16 bits, par bit | Prêt, marche, défaut, alarme |
| Fréquence de sortie | Lecture | 03 / 04 | 16 bits, échelle 0,01 Hz | Valeur réelle |
| Courant de sortie | Lecture | 03 / 04 | 16 bits, échelle 0,1 A | Pour les tendances de charge |
| Tension du bus DC | Lecture | 03 / 04 | 16 bits, échelle 0,1 V | Diagnostic alimentation et condensateurs |
| Température du radiateur | Lecture | 03 / 04 | 16 bits, échelle 1 °C | Prévision de surchauffe |
| Dernier code défaut | Lecture | 03 / 04 | 16 bits, code constructeur | Associer à un texte dans le SCADA |
Engins lourds et mobiles : CAN, J1939 et passerelles vers le SCADA
Tracteurs, chariots élévateurs, nacelles et camions communiquent en interne par CAN. Le raccordement au SCADA passe par une passerelle CAN → Modbus TCP / OPC UA / MQTT qui lit les trames (régime, température de liquide, pression d'huile, codes défaut DM1 actifs) et les expose. Pour les chariots électriques, les données du contrôleur (courant, température, défauts, tension batterie) permettent une maintenance conditionnelle.
| Appareil | Interface | Raccordement au SCADA | Problème le plus fréquent |
|---|---|---|---|
| Variateur industriel | RS-485 Modbus RTU / Ethernet | Directement à l'automate ou via convertisseur | Paramètres série différents, pas de terminaison |
| Automate | Ethernet (Modbus TCP, S7, EtherNet/IP, OPC UA) | Pilote natif ou OPC UA | Accès bloqué, mauvaise IP |
| Pupitre HMI | Ethernet / RS-485 | Variables communes avec l'automate, vue distante VNC / web | Conflits d'IP, pupitre surchargé |
| Chariot électrique | CAN | Passerelle CAN → Modbus TCP / MQTT | Mauvais débit CAN, pas de terminaison |
| Moteur thermique (agri, camions) | CAN J1939 | Passerelle J1939 → Modbus / OPC UA | Mauvaise correspondance PGN/SPN |
| Compteur d'énergie | RS-485 Modbus RTU / M-Bus | Convertisseur vers Ethernet ou automate | Adresse en double, mauvaise parité |
| Cogénérateur / groupe | Modbus RTU/TCP, CAN | Port intégré ou passerelle | Requêtes simultanées limitées |
Plusieurs écrans : raccorder plusieurs pupitres HMI et écrans SCADA
| Configuration | Fonctionnement | Avantages | Limites |
|---|---|---|---|
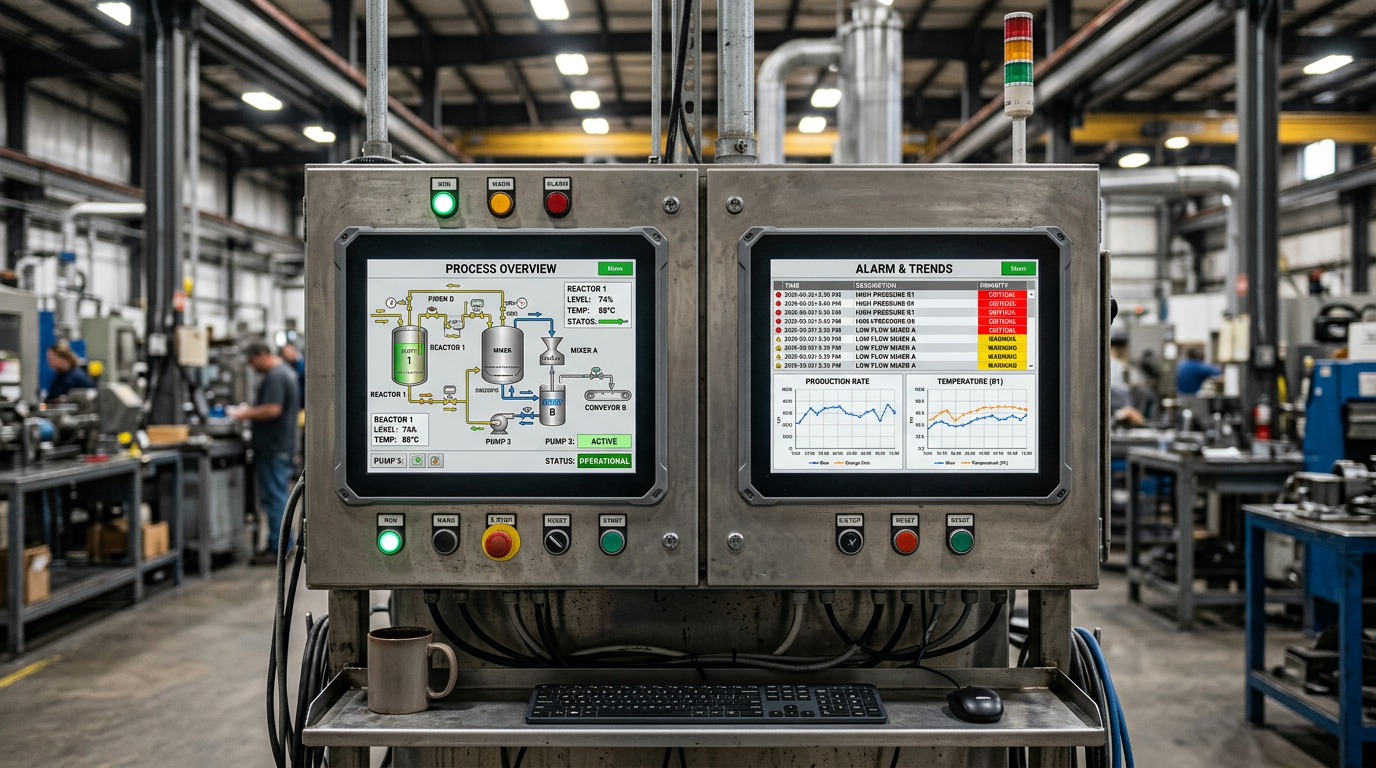
| Plusieurs pupitres sur un automate | Chaque pupitre dialogue avec le même automate | Plusieurs postes, écrans indépendants | Limite de connexions, charge croissante |
| Pupitre principal + vue distante (VNC / web) | Le pupitre partage son image par VNC ou serveur web | Déploiement rapide, sans logiciel supplémentaire | Clients limités, vue partagée |
| Serveur SCADA + clients | Un serveur collecte, plusieurs postes l'utilisent | Évolutif, archive et alarmes communes | Serveur et licences clients nécessaires |
| Client web (navigateur) | Visualisation HTML5 sur tout appareil | Tablettes, smartphones, sans installation | Réseau sécurisé et authentification requis |
| Mur d'écrans | Un contrôleur vidéo répartit le SCADA sur plusieurs moniteurs | Excellente lisibilité en salle de contrôle | Disposition et cartes graphiques à planifier |
| HMI distribué via passerelle | Pupitres reliés à une passerelle tampon | Moins de charge sur automate et variateurs | Point de défaillance supplémentaire |
Trois règles : une source unique de données ; des droits séparés (l'opérateur commande, la vue bureau lit seulement) ; un contrôle de charge : chaque pupitre qui interroge le même variateur en RS-485 réduit le débit, mieux vaut qu'une seule unité collecte les données.
Ethernet en armoire : adressage, segmentation, sécurité
Utilisez un sous-réseau dédié, des adresses IP statiques documentées et des switchs industriels. Les services comme Modbus TCP (502) ou S7 (102) ne doivent jamais être exposés directement sur Internet : accès distant via VPN. Préférez OPC UA chiffré lorsque c'est possible.
- Segmentation – séparer automatisme et bureautique (VLAN, pare-feu).
- Documentation IP – tableau appareil, adresse, masque, passerelle, protocole.
- Supervision – SNMP ou pings avec alerte en cas de perte.
- Sauvegardes – projets automate, HMI et passerelles hors de la machine.
Mise en service : liste de contrôle
- Rassembler la documentation – tables de registres, listes de variables, schémas, paramètres série.
- Définir l'adressage – adresses esclaves, IP, débits CAN, identifiants de nœuds.
- Vérifier le câblage – continuité, polarité A/B, terminaison, mise à la terre du blindage, éloignement des câbles de puissance.
- Tester chaque appareil seul avec un maître Modbus ou un sniffer CAN.
- Ajouter les appareils un par un et noter quand la liaison devient instable.
- Définir les variables SCADA / HMI – noms, types, échelles, unités, seuils.
- Configurer alarmes et tendances – priorités, acquittement, archivage.
- Test de charge avec toutes les variables pendant plusieurs heures.
- Sauvegarder – projet, configuration, table d'adresses, consignes d'exploitation.
Pannes de communication fréquentes et diagnostic
| Symptôme | Cause probable | À vérifier |
|---|---|---|
| Pas de réponse (timeout) | Mauvaise adresse, paramètres série, A/B inversés | Adresse esclave, débit, parité, polarité |
| Erreurs CRC aléatoires | Terminaison absente, perturbations, mauvais câble | Terminaison 120 Ω, blindage, distance des câbles moteur |
| Données décalées d'un registre | Numérotation différente (à partir de 0 / 1) | Documentation constructeur, pilote SCADA |
| Valeurs toujours nulles ou constantes | Mauvais type de registre ou échelle | Fonction 03 / 04, format |
| Communication intermittente | Ligne surchargée, timeout trop court, alimentation faible | Fréquence d'interrogation, nombre de variables, alimentation |
| HMI figé après quelques heures | Surcharge mémoire, trop d'alarmes, alimentation défaillante | Alimentation 24 V, charge CPU, archive d'événements |
| Appareil invisible sur le réseau IP | Conflit IP, mauvais VLAN, port de switch défectueux | Pings, tables ARP, diagnostic des ports |
| Port RS-485 endommagé après un orage | Surtension sur le bus, absence de protection | Transceiver, parafoudre, mise à la terre |
Dans notre atelier, nous voyons aussi des pannes matérielles : transceivers RS-485 endommagés, ports Ethernet grillés dans les pupitres et automates, alimentations 24 V défaillantes et modules de communication après surtension. Ils se diagnostiquent et se réparent en général au niveau des composants.
Bonnes pratiques de conception
- Nomenclature cohérente des variables (ex. LIGNE1_VARIATEUR2_COURANT) et registre central.
- Séparer vues opérateur, maintenance et direction.
- Alarmes claires, priorisées – éviter les avalanches d'alarmes.
- Dimensionner l'alimentation 24 V avec marge et protection contre les surtensions.
- Ne pas faire cheminer les câbles de communication avec les câbles de puissance ; croisement à angle droit.
- Prévoir des réserves de variables et de ports.
Quand faire appel à un atelier de service
Si la communication est instable, si le SCADA perd des données, si un HMI ne voit plus l'automate après un remplacement ou si une machine a perdu sa liaison après une surtension, faites appel à un atelier qui maîtrise l'électronique et les protocoles. Nous aidons au diagnostic de communication, à la réparation des ports et modules endommagés, à la mise en service de passerelles et à la mise en ordre des tables de variables. Nous travaillons en semaine, du lundi au vendredi, de 8h00 à 16h00, autour de Knurów, Gliwice et de la Silésie.
Voir aussi : réparation d'un variateur après surtension et réparation de calculateur de chariot élévateur. Contactez-nous – devis individuel après diagnostic.
Questions fréquentes
- Comment raccorder un variateur au SCADA ?
- Le plus souvent en RS-485 (Modbus RTU) directement à l'automate ou via un convertisseur RS-485/Ethernet, ou en Ethernet (Modbus TCP, PROFINET, EtherNet/IP). Réglez la même adresse esclave, vitesse et parité côté variateur et maître, et placez une terminaison 120 Ω aux deux extrémités.
- Quelle différence entre SCADA et pupitre HMI ?
- Le HMI est un écran local sur une machine ou une ligne. Le SCADA est un système de supervision qui collecte les données de nombreux automates, les archive, les visualise et permet la commande centralisée.
- Combien de pupitres HMI peut-on raccorder à un automate ?
- Cela dépend du modèle et du protocole : chaque automate a une limite de connexions simultanées. Pour de nombreux écrans, utilisez un serveur SCADA ou une passerelle tampon.
- Comment raccorder engins agricoles et chariots élévateurs au SCADA ?
- Via une passerelle CAN → Modbus TCP, OPC UA ou MQTT qui lit les trames CAN ou J1939 (régime, température, pression d'huile, codes défaut DM1).
- Pourquoi le Modbus RTU perd-il des données ou signale-t-il des erreurs CRC ?
- Le plus souvent à cause d'une terminaison 120 Ω absente, d'un mauvais câble, de perturbations des câbles moteur, d'une topologie en étoile ou de paramètres série différents.
- Peut-on exposer le Modbus TCP sur Internet ?
- Non. Le Modbus TCP n'a ni chiffrement ni authentification. Utilisez un VPN ou une passerelle sécurisée et, si possible, OPC UA chiffré.
Vous avez un problème similaire ?
Appelez-nous, décrivez la panne – nous vous dirons si nous pouvons vous aider.
Appeler : +48 504 511 170